

Google 與 NASA 測試給月球、火星任務用的機器人:開源模型 Pi0 照英文文字指令找出並搬動醫療包,Google 自述實驗室初期成功率 85%,模型可在小型裝置上本機執行
趨勢新聞2026 年 10 月 29 日
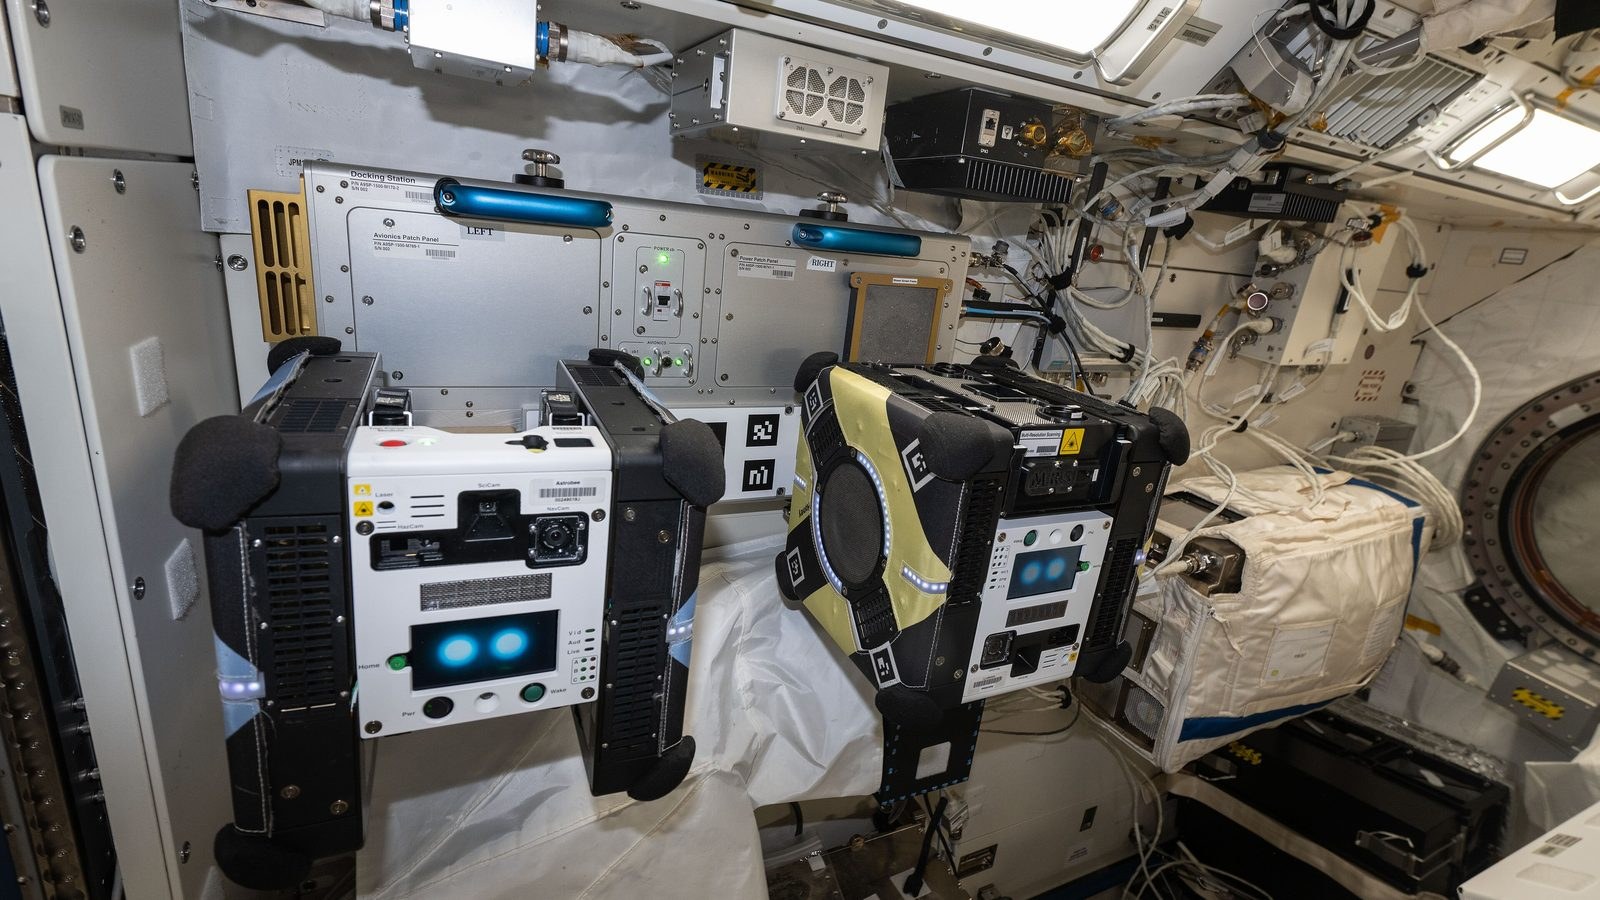
想像太空站裡有一台機器手臂,太空人打一行英文指令,它自己用攝影機找到醫療包、抓起來搬走。Google Cloud 在日期標示為 10 月 27 日的官方部落格說,它和 NASA 的詹森太空中心(Johnson Space Center)機器人團隊、噴射推進實驗室(JPL)一起做的這套原型機,在早期實驗室測試裡做到 85% 的成功率,微調後的模型也能在小型、省電的電腦上本機執行。實驗成果依 Google 的官方自述整理,本站查核與判讀另行標示。本站的讀法:原文不足以判斷對台灣讀者的工作或荷包有什麼具體影響,值得看的是「可免費下載的開源機器人模型」目前做到哪裡:照文字指令搬東西、在現場的小電腦上跑,而 85% 是早期實驗室的初始成績。
機器人在做什麼,名詞先講清楚
原文說,NASA 在阿提米絲(Artemis)探月計畫裡,規劃在月球南極一帶建基地讓太空人長期駐留,為了替太空人省下時間,NASA 的人類研究計畫、詹森太空中心機器人團隊與 JPL 和 Google 合作,做一套能搬貨、整理工具的機器人。原文設想的用途也包括醫療支援,例如太空人嚴重背痛(可能是腎結石)時,機器人可以去拿超音波機器並準備好。
用的模型叫 Pi0(π₀),是美國新創 Physical Intelligence 開發的「視覺語言動作模型」(VLA):看攝影機畫面、讀文字指令,直接輸出手臂該怎麼動。程式碼以 Apache 2.0 授權開源在 GitHub,任何人都能下載、拿自己的資料再訓練(叫「微調」)。這次的任務是「拾取與放置」:找出醫療包、搬到別處。原文的關鍵句是,模型「在這些早期實驗室環境中,取得 85% 的初始基準成功率」(本站譯),太空人可以用一般的英文文字指令指揮它。
85% 代表什麼,還不知道什麼
只為說明比例:85% 相當於每 100 次任務約 85 次成功、15 次失敗(假設的換算,不是原文公布的試驗次數)。成功率要多高才夠,看用在哪裡。本站另一則報導裡,鴻海替 AI 伺服器組裝機器人訂的要求是成功率 99.5%,鴻海新聞稿並寫,機器人研究領域常把 80% 到 90% 的成功率當成「已解決」(詳見〈鴻海與 NVIDIA 機器人實驗室研究一年〉)。本站的讀法:鴻海的例子說明,真要上線的場合會另訂門檻;但兩案的任務與成功定義不同,不能拿 99.5% 判斷這套太空機器人合不合格。
本站讀到的原文沒有寫:一共試了幾次、怎樣才算「成功」、失敗時發生什麼事、85% 是在雲端還是在小型裝置上跑出來的。原文說下一步是「嚴格的訓練與安全改進」(本站譯)。也沒有寫何時上太空、會用在哪一次阿提米絲任務、花了多少錢。
為什麼要在裝置本機執行
原文說,去火星的太空人和地球通訊,一來一回最長可能要 44 分鐘,太空船也不能指望一直連著地面的資料中心。Google 的方向是把運算放在現場處理,業界叫「邊緣運算」,用的設備叫邊緣裝置。原文寫,團隊先用 Google Cloud 的 G4 雲端主機微調 Pi0,只花 2.5 小時,接著證明「微調後的模型可以在小巧、省電的邊緣裝置上於本機運作」(本站譯);過去兩年,團隊測了大約 15 款邊緣運算裝置。原文沒有列出是哪幾款、耗電多少,也沒有說明整套系統在完全斷網條件下的測試結果。
原文稱 Pi0 為 40 億參數模型(參數是模型內部可調的數值,越多通常越吃記憶體)。原文連結的 Hugging Face 模型頁把它簡寫為「4B」(40 億),頁面列出的權重檔精確總數則是 3,501,372,176,約 35 億。測試在詹森太空中心的 iMETRO 設施進行,機器人先在 Google DeepMind 的物理模擬軟體 MuJoCo 裡練動作;攝影機採「眼在手外」配置,也就是固定在工作區,看著手臂與目標物。
人還是做決定的那一個
原文寫的長期目標,是讓機器人聽簡單的語音指令做各種事,例如在負責醫療的組員嚴格指導下量基本生命徵象(心跳、血壓這類身體基本指標)、做簡單的超音波,而且始終在太空人的直接監督與指揮之下,「絕不取代人的決策」(本站譯)。這次公布的是搬東西的概念驗證,量生命徵象與超音波是原文寫的未來方向,本篇沒有公布這部分的測試結果。
本站的讀法:對台灣做機器人、自動化設備的工程團隊,可以留意的是做法:拿開源模型微調、再放到現場的小電腦本機執行。2.5 小時是這一次的微調時間,原文沒有提供資料量與訓練設定,推估不了其他任務要多久、要花多少錢。回到開頭那台搬醫療包的手臂,依 Google 自述,這篇公布的是早期實驗室 85% 的初始成績,還不是「每次都搬得對」。